AFM062 Оборудование для обучения и оценки навыков сортировки продукции на производственной линии. Дидактическое оборудование. Оборудование для профессионального обучения. Оборудование для обучения мехатронике.
I. Понимание оборудования для обучения и оценки навыков сортировки продукции на производственной линии
1. Основной состав оборудования
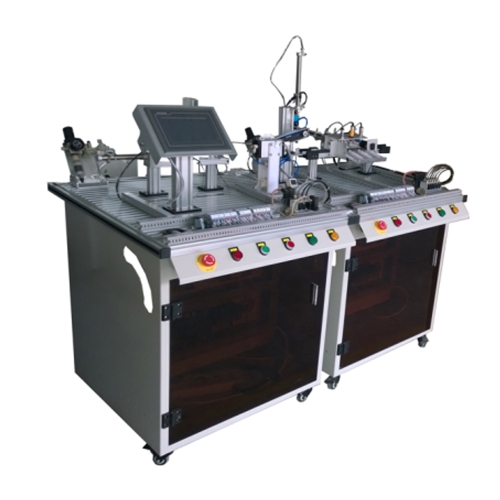
Оборудование для обучения и оценки навыков сортировки продукции на производственной линии состоит из трех блоков: блока подачи и обработки, блока перемещения и сортировочного блока, установленного на учебном столе.
Каждый рабочий блок может представлять собой независимую систему, а также мехатронную систему. Исполнительные механизмы каждого блока в основном пневматические, но общее перемещение манипулятора конвейерного блока осуществляется серводвигателем и обеспечивает точное позиционирование. Система привода имеет характеристики большого хода и множества точек позиционирования и представляет собой типичную одномерную систему управления положением. Привод конвейерной ленты сортировочного блока осуществляется с помощью устройства передачи переменного тока, приводимого в движение обычным инвертором, который управляет трехфазным асинхронным двигателем.
Оборудование использует различные датчики для определения положения движущегося объекта, состояния проходящего объекта, цвета и материала объекта и т. д. В плане управления оборудование использует сетевое решение управления на основе ПЛК moubustcp, то есть каждый рабочий блок управляется ПЛК, и каждый ПЛК соединен между собой посредством связи moubustcp для достижения распределенного управления. С другой стороны, освоение технологии сетевого управления ПЛК на основе связи moubustcp заложит хорошую основу для изучения технологии полевых шин, промышленной технологии Ethernet и т. д.
2. Основные функции оборудования
(1) Основные функции блока обработки подающего узла
(2) Основные функции блока обработки
(3) Основные функции блока сортировки
3. Электрическое управление оборудованием
(1) Конструктивные особенности каждого рабочего блока
Механические устройства и части электрического управления относительно разделены. Механическое устройство каждого рабочего блока устанавливается на нижней пластине целиком, а ПЛК, управляющий производственным процессом рабочего блока, устанавливается на выдвижных пластинах по обеим сторонам верстака. Таким образом, обмен информацией между механическим устройством рабочего блока и ПЛК является ключевым вопросом. Решение заключается в том, что выводы каждого электромагнитного клапана и датчика на механическом устройстве подключаются к разъему проводки на стороне устройства, а вывод ввода/вывода ПЛК подключается к разъему проводки на стороне ПЛК. Два разъема проводки соединяются многожильным сигнальным кабелем.
(2) Система управления
Каждый рабочий блок может быть независимой системой, а также может образовывать распределенную систему управления посредством сетевого соединения. Когда рабочий блок является независимой системой, основной командный сигнал для работы его оборудования и сигнал отображения состояния во время работы поступают от модуля индикаторов кнопок рабочего блока. Концы контактов индикаторных ламп и кнопок на модуле подключены к клеммной колодке.
(3) Человеко-машинный интерфейс
В данном устройстве в качестве человеко-машинного интерфейса используется сенсорный экран. Сенсорный экран обеспечивает передачу основных команд управления системой (сброс, запуск, остановка и т. д.), а также отображает различную информацию о состоянии системы.
4. Источник питания
Внешний источник питания – однофазный трехпроводной переменный ток 220 В, при этом каждая основная нагрузка системы питается отдельно через автоматический выключатель.
5. Устройство обработки воздуха
Устройство обработки воздуха является основным компонентом пневматической системы управления. Источником воздуха для устройства обработки воздуха служит воздушный компрессор, а сжатый воздух подается в каждый рабочий блок через быстроразъемный трехходовой соединитель и воздуховод. Его функция заключается в удалении примесей и конденсированной воды, содержащихся в сжатом воздухе, а также в регулировании и поддержании постоянного рабочего давления.
II. Введение в компоненты
(1) Редукторный двигатель постоянного тока
Редукторный двигатель постоянного тока — это двигатель, оснащенный редуктором, на основе обычного двигателя постоянного тока. Он состоит из корпуса, полностью медной обмотки, шестерен и угольных щеток. Его основная функция — обеспечение более низкой скорости и большего крутящего момента. Редуктор уменьшает выходную скорость двигателя и увеличивает выходной крутящий момент за счет одной или нескольких зубчатых передач.
(2) Регулятор скорости двигателя постоянного тока
Регулятор скорости двигателя постоянного тока — это устройство, используемое для регулирования скорости двигателя постоянного тока. Он может управлять скоростью двигателя путем изменения напряжения питания двигателя, тока или магнитного потока.
(3) Серводвигатель
(4) Сервопривод
(5) Трехфазный асинхронный двигатель переменного тока
Трехфазный асинхронный двигатель переменного тока — это широко используемое в различных областях тяговое электрическое устройство, преобразующее электрическую энергию в механическую. Главная особенность этого двигателя заключается в том, что его скорость всегда немного ниже синхронной скорости, поэтому он называется «асинхронным» двигателем. Его конструкция в основном состоит из статора, ротора и воздушного зазора между ними. Принцип его работы заключается в том, что при подключении трехфазного источника переменного тока к обмотке статора двигателя, обмотка статора генерирует вращающееся магнитное поле. Это вращающееся магнитное поле пересекает обмотку ротора (обмотка ротора может быть короткозамкнутой или проволочной), генерируя индуцированную электродвижущую силу в обмотке ротора, тем самым генерируя ток в обмотке ротора. Под действием электромагнитной силы ротор начинает вращаться, и направление вращения совпадает с направлением вращающегося магнитного поля. Однако, поскольку скорость вращения ротора всегда ниже синхронной скорости, возникает разница скоростей. Эта разница скоростей является основной движущей силой для непрерывного вращения двигателя.
(6) Инвертор
Модель инвертора данного оборудования — MD200. Инвертор серии MD200 имеет книжную конструкцию, поддерживает бесшовную установку бок о бок и на направляющих, имеет небольшие размеры, прост в установке и экономит место. Клеммная колодка имеет безкрышечную конструкцию, что делает проводку, эксплуатацию и техническое обслуживание более удобными. Вся серия моделей имеет встроенные входные фильтры для полного повышения помехоустойчивости и снижения внешних помех. Используя макропараметры, типичные приложения можно реализовать одним щелчком мыши.
(7) Группа электромагнитных клапанов
Все цилиндры привода рабочих блоков в этом оборудовании являются двухсторонними, поэтому электромагнитные клапаны, управляющие их работой, должны иметь 2 рабочих порта, 2 выпускных порта и 1 порт подачи воздуха, поэтому используются двухпозиционные пятиходовые электромагнитные клапаны. Интеграция группы управляющих клапанов, состоящей из нескольких клапанов, глушителей, коллекторов и т. д., называется группой клапанов, и функции каждого клапана независимы друг от друга.
(8) Датчики
Датчики, используемые в каждом рабочем блоке этого оборудования, являются бесконтактными датчиками, которые используют характеристики чувствительности датчика к приближающемуся объекту для определения приближения объекта и выдачи соответствующего сигнала переключения.
(8.1) Магнитный переключатель
(8.2) Лазерный датчик
(8.3) Индуктивный датчик
(8.4) Емкостной датчик
(8.5) Фотоэлектрический датчик
(9) Двухсторонний линейный цилиндр
Двухсторонний цилиндр означает, что возвратно-поступательное движение поршня приводится в движение сжатым воздухом. Обе торцевые крышки цилиндра снабжены входными и выходными отверстиями для воздуха. Когда воздух подается через воздушное отверстие торцевой крышки без штока, поршень толкается вперед; наоборот, когда воздух подается через воздушное отверстие торцевой крышки со стороны штока, поршень толкается назад.
(10) Тонкостенный цилиндр
Тонкостенный цилиндр относится к категории компактных цилиндров, то есть его осевые или радиальные размеры значительно уменьшены по сравнению со стандартным цилиндром. Он обладает преимуществами компактной конструкции, малого веса и небольшого занимаемого пространства.
Характеристики тонкостенного цилиндра: цилиндрическая часть и бесштоковая торцевая крышка отлиты под давлением как единое целое, крышка штока закреплена эластичным стопорным кольцом, а корпус цилиндра имеет квадратную форму. Этот тип цилиндра обычно используется для фиксации приспособлений и заготовок во время транспортировки.
(11) Направляющий цилиндр
Направляющий цилиндр — это цилиндр с направляющей функцией. Обычно он представляет собой набор стандартных цилиндров и направляющих устройств. Направляющий цилиндр обладает такими характеристиками, как высокая точность направляющих, устойчивость к крутящему моменту, высокая несущая способность и стабильная работа.
(12) Линейные направляющие
Линейные направляющие — это тип направляющих качения, состоящий из стальных шариков, бесконечно катящихся между ползунком и направляющей рейкой, что позволяет платформе груза перемещаться линейно вдоль направляющей рейки с высокой точностью. Коэффициент трения может быть снижен до 1/50 от коэффициента трения традиционных скользящих направляющих, что позволяет достичь высокой точности позиционирования.
(13) Пневматические захваты
Пневматические захваты используются для захвата и зажима заготовок.
(14) Пневматический поворотный стол
Пневматический поворотный стол является основным компонентом поворотного стола для материалов. Он приводится в движение линейным цилиндром, который приводит в движение зубчатую рейку для обеспечения вращательного движения. Угол поворота может регулироваться произвольно в диапазоне от 0 до 90 градусов и от 0 до 180 градусов. Кроме того, может быть установлен магнитный переключатель для определения сигнала положения вращения. Он в основном используется в механизмах, которым необходимо изменять направление и положение.
(15) Поворотный энкодер
Поворотный энкодер — это датчик, который преобразует механическое и геометрическое перемещение вала в импульсы или цифровые сигналы посредством фотоэлектрического преобразования. Он в основном используется для определения скорости или положения (угла). Типичный поворотный энкодер состоит из решетчатого диска и фотоэлектрического детектора. Решетчатый диск представляет собой круглую пластину определенного диаметра с несколькими прямоугольными прорезями, расположенными на равных частях. Поскольку фотоэлектрический энкодер соосен с двигателем, при вращении двигателя решетчатый диск вращается с той же скоростью, что и двигатель. Детектор, состоящий из электронных компонентов, таких как светодиоды, обнаруживает и выдает ряд импульсных сигналов. Вычислив количество импульсов, выдаваемых поворотным энкодером в секунду, можно определить текущую скорость вращения двигателя.
III. Список экспериментальных заданий
(1) Блок подачи, обработки и сборки
1. Понимание структуры и процесса работы блока подачи, обработки и сборки
2. Обучение навыкам установки блока подачи, обработки и сборки
(2) Блок обработки
1. Понимание структуры и процесса работы блока обработки
(3) Сортировочный блок
1. Понимание структуры и процесса работы сортировочного блока
2. Обучение навыкам установки сортировочного блока
3. Система управления сортировочным блоком на базе ПЛК


 Авторизоваться
 Корзина заказа